
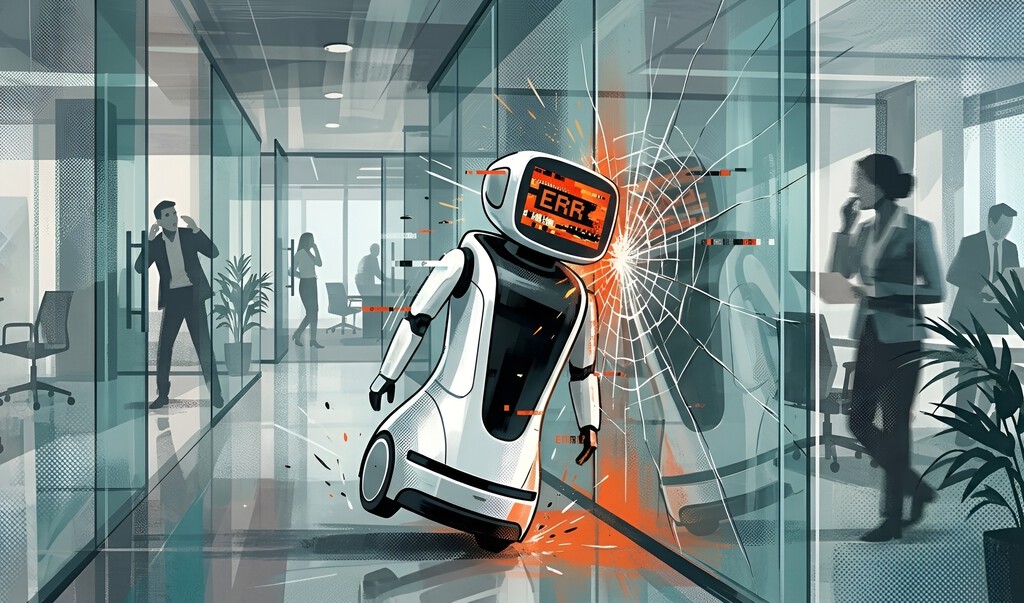
Hay algo que damos por hecho al caminar por una oficina: aunque podamos ver lo que hay al otro lado de una mampara de cristal, sabemos que no podemos atravesarla. Parece una distinción demasiado sencilla como para tener que explicarla. Sin embargo, cuando quien recorre ese mismo espacio es un robot, la transparencia puede convertirse en un problema de percepción. Es una de esas dificultades que apenas advertimos en nuestra vida cotidiana, pero que nos recuerda que reconocer un entorno puede ser bastante más complicado para una máquina de lo que imaginamos.
Cuando el plano deja de ser fiable. Un robot que circula por un edificio necesita convertir lo que captan sus sensores en información sobre el espacio que lo rodea. El cristal puede introducir errores en ese proceso, de modo que una ruta aparentemente despejada no siempre coincide con los obstáculos reales. Para afrontar esa dificultad, Naitri Rajyaguru y sus colaboradores en la Universidad de Maryland desarrollaron PolarDepth, un método para mejorar las estimaciones de profundidad y movimiento.